Core.
长期模型研究计划。在模型发布之前进行独立于提供商的开发、审查数据和评估。
研究计划 Marred
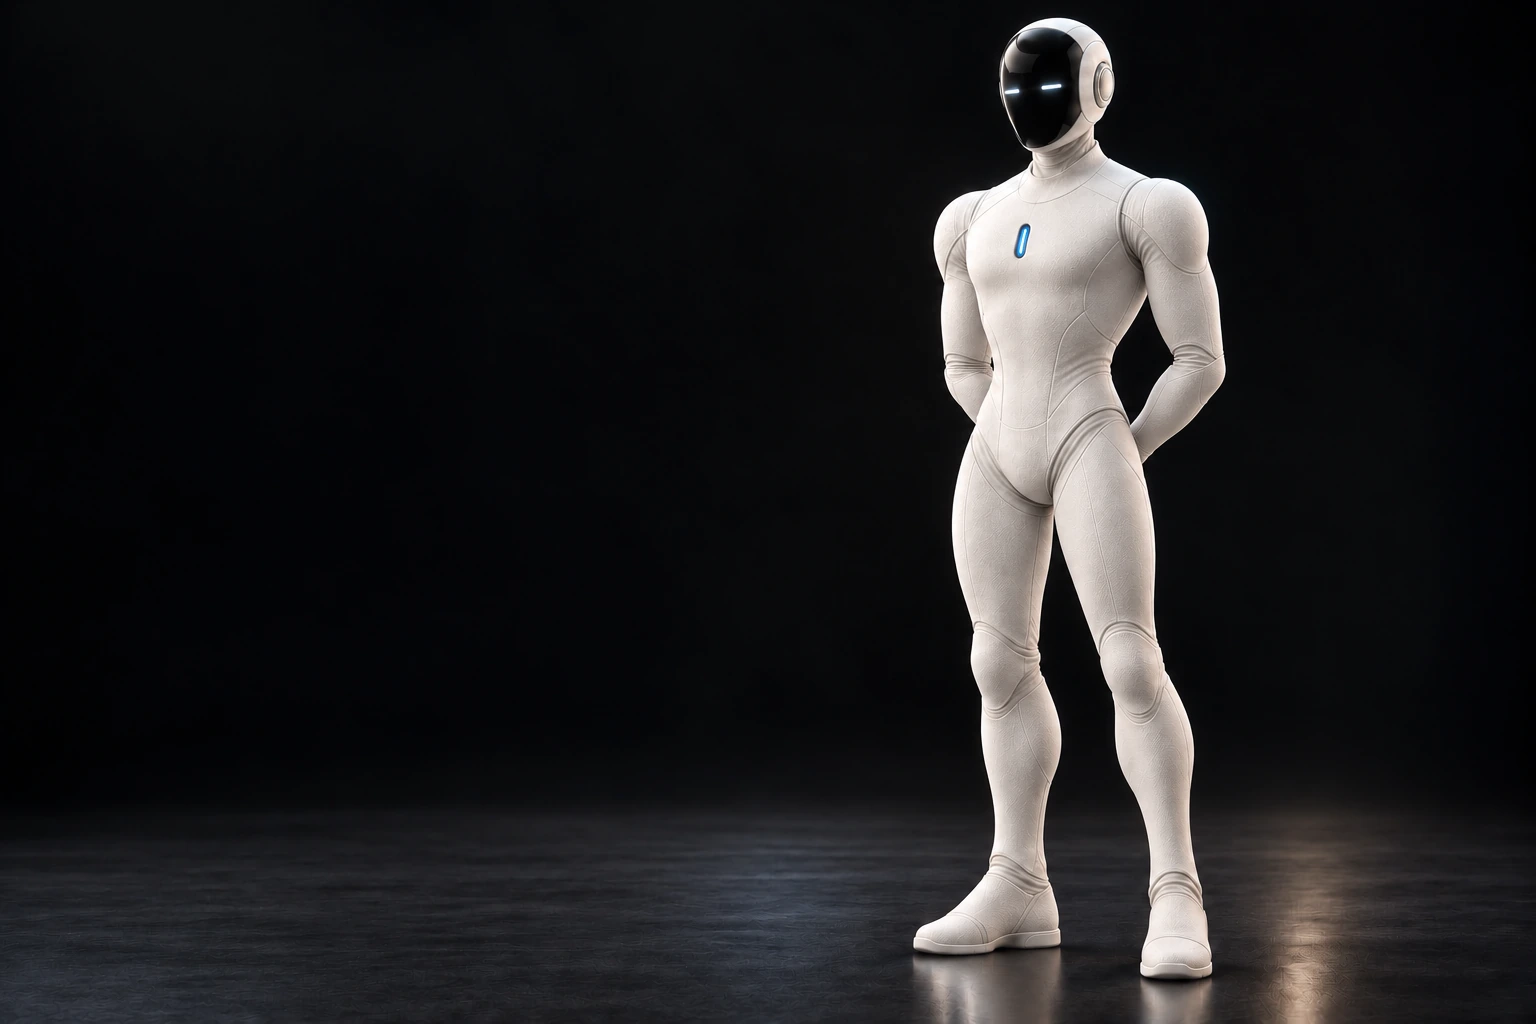
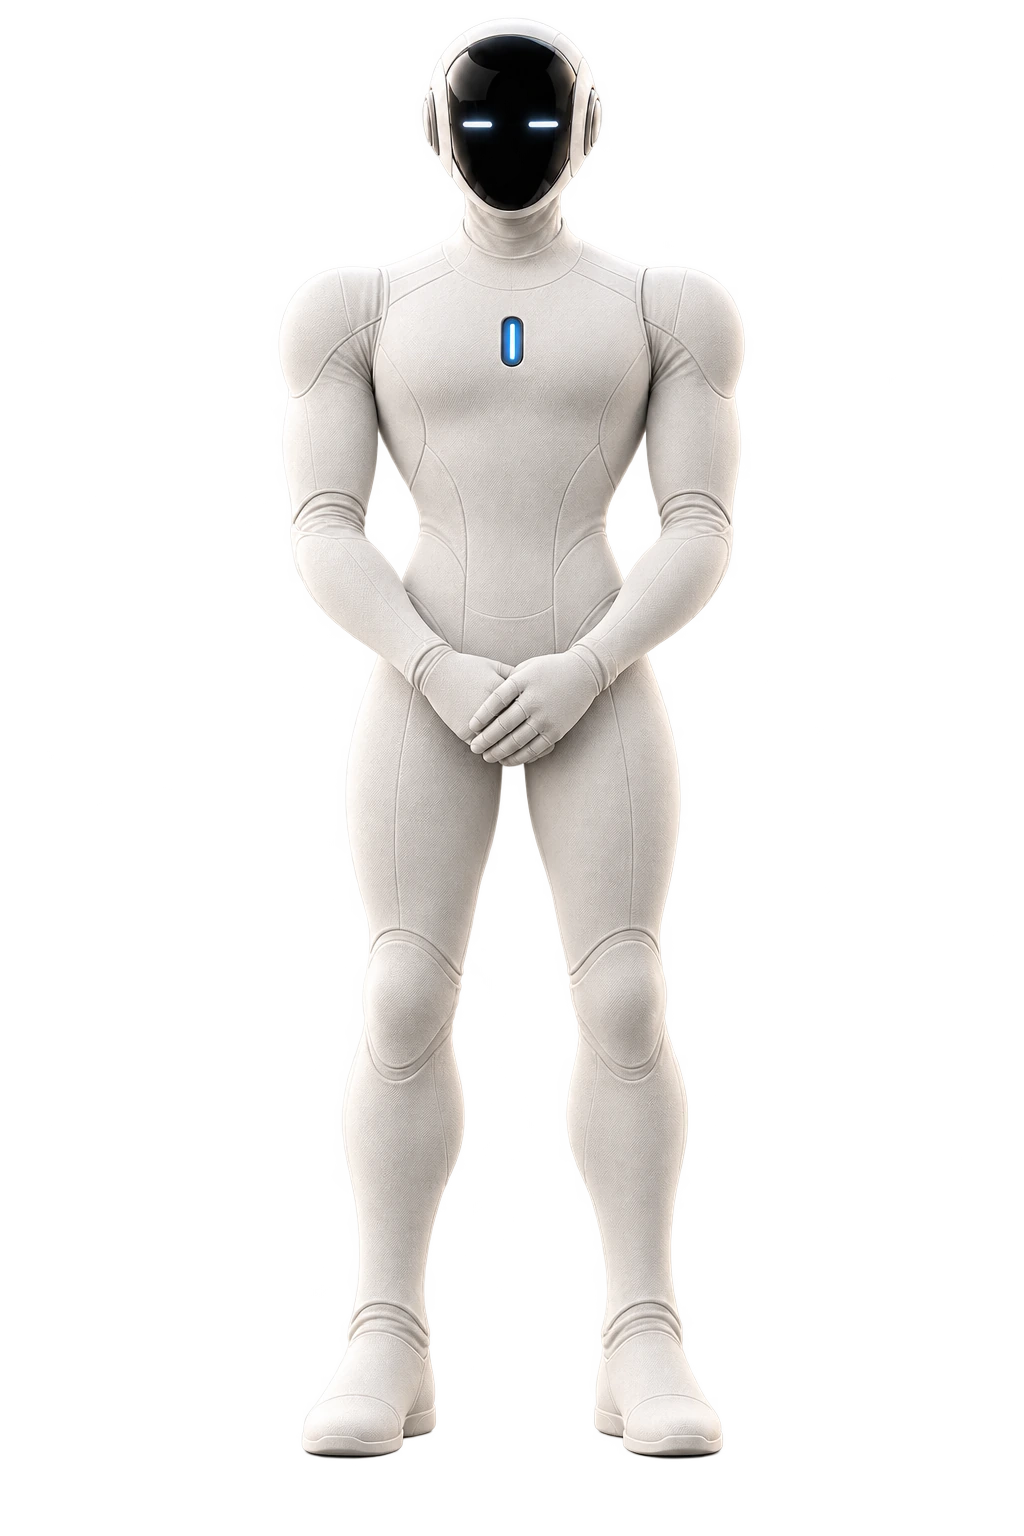
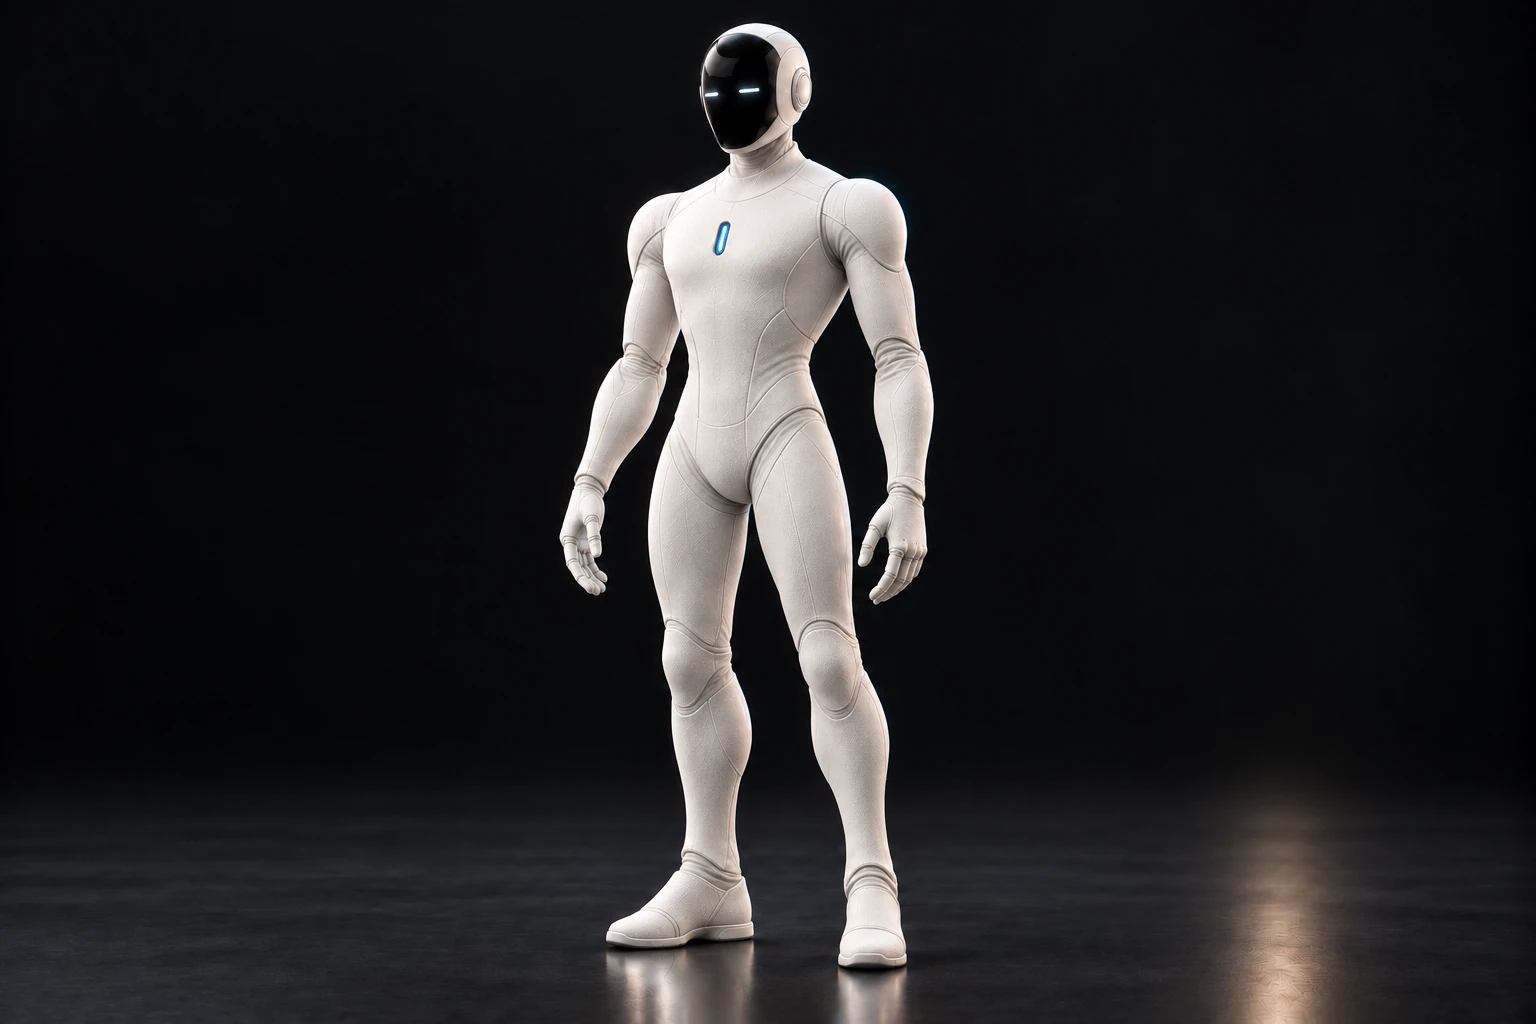
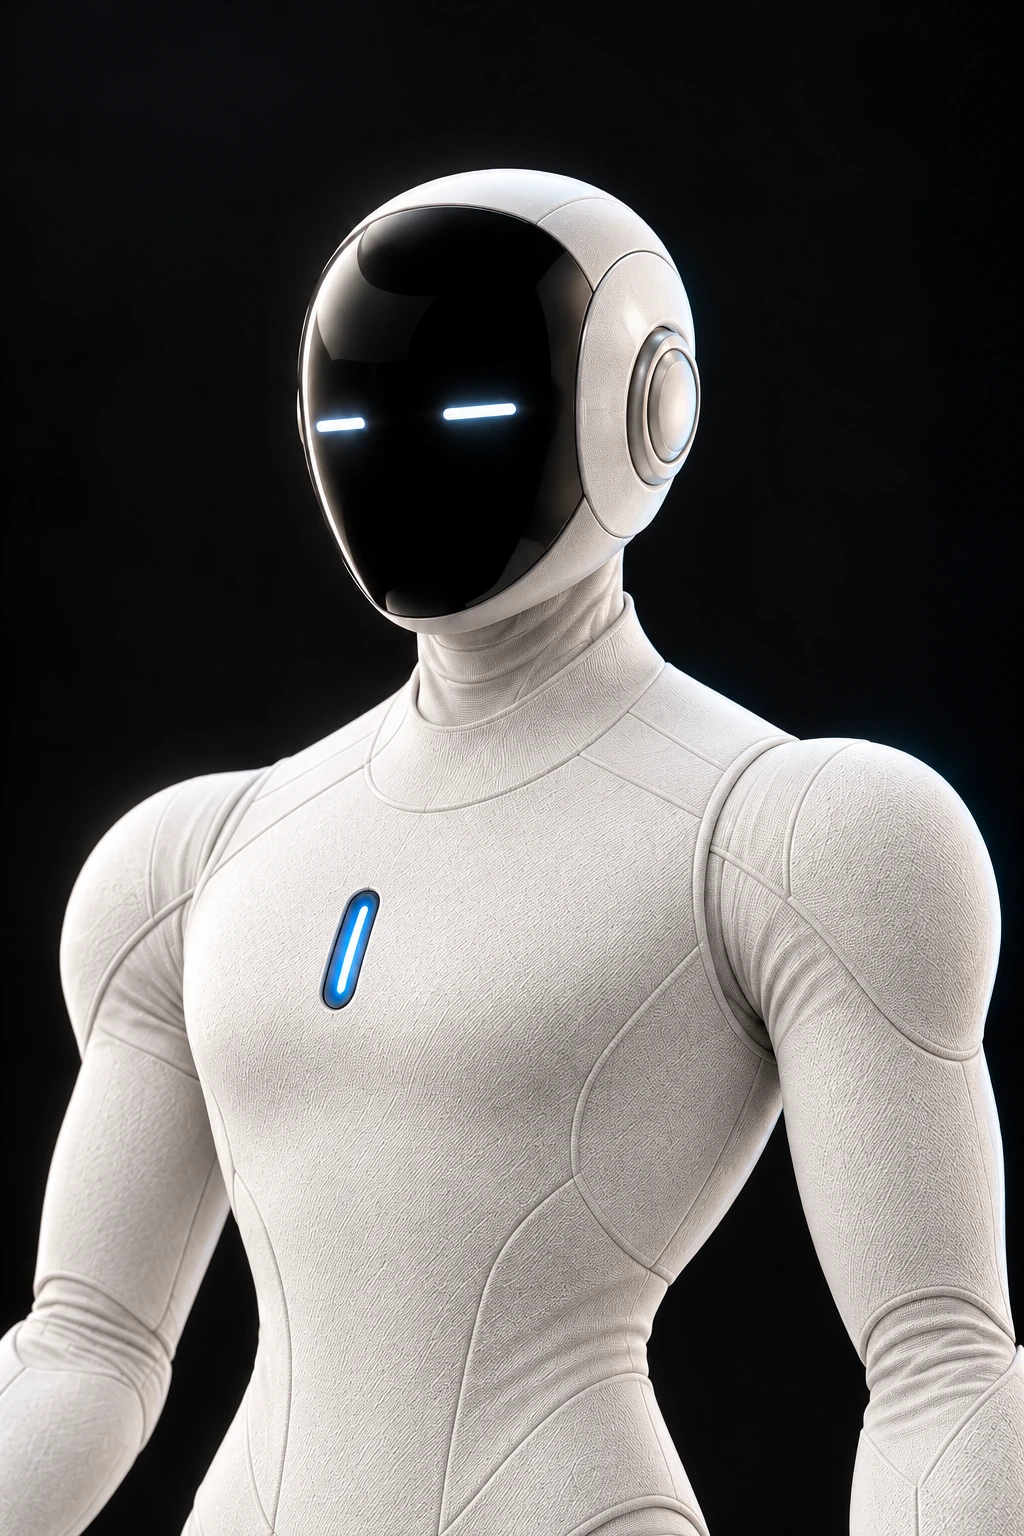
人体比例。标志性的黑色遮阳板。
一种平静、平易近人的存在。
圆形、不间断的表面,带有两个受限的灯条。身份清晰,无需模仿人脸。
一种人形形态,其内部机制覆盖有柔性材料皮肤。设备和部件的设计易于更换。最终尺寸、材料和机械规格仍在开发中。
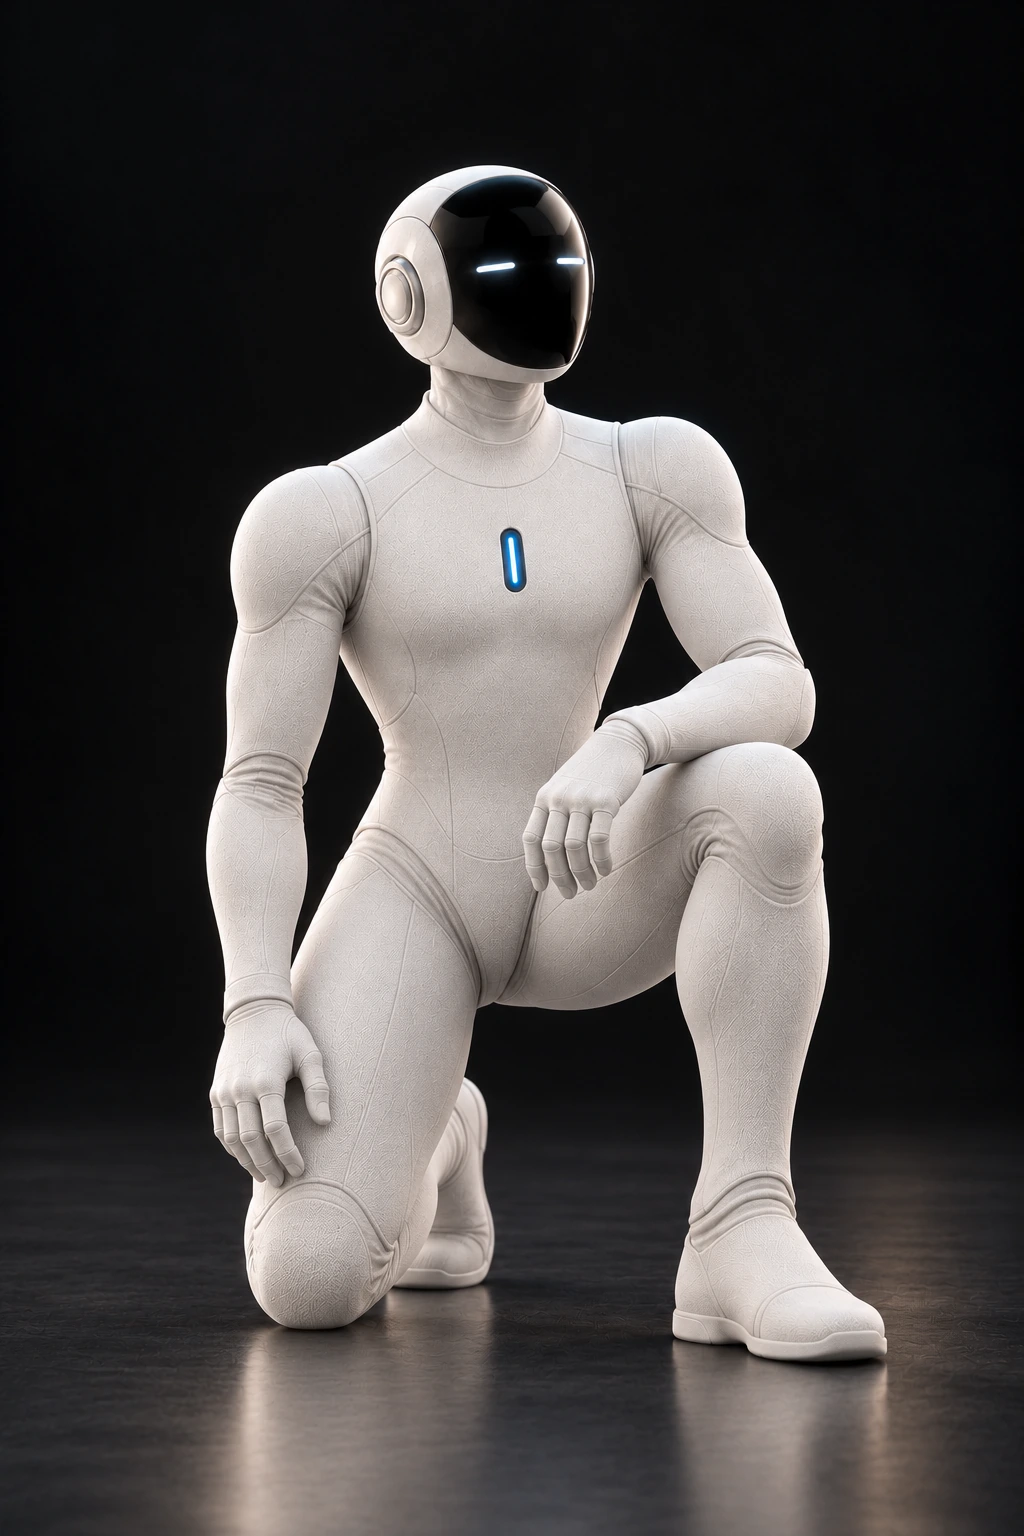
我们的概念探索张开的手势和人性化的比例。灵活性、有效负载和交互限制尚未指定。
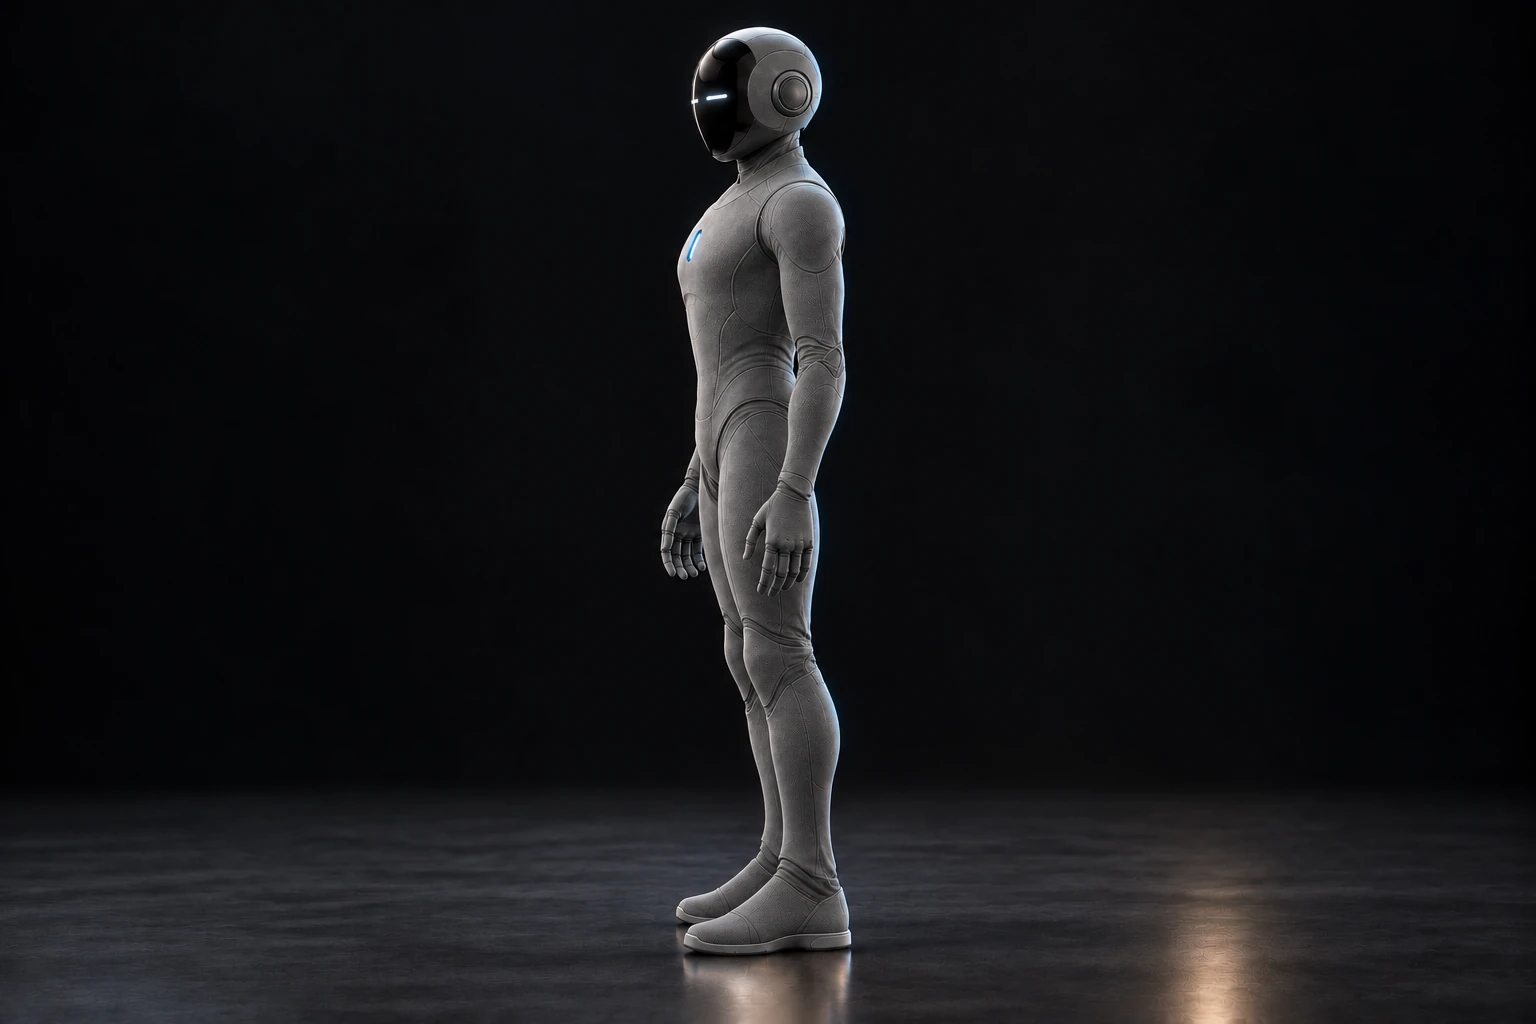
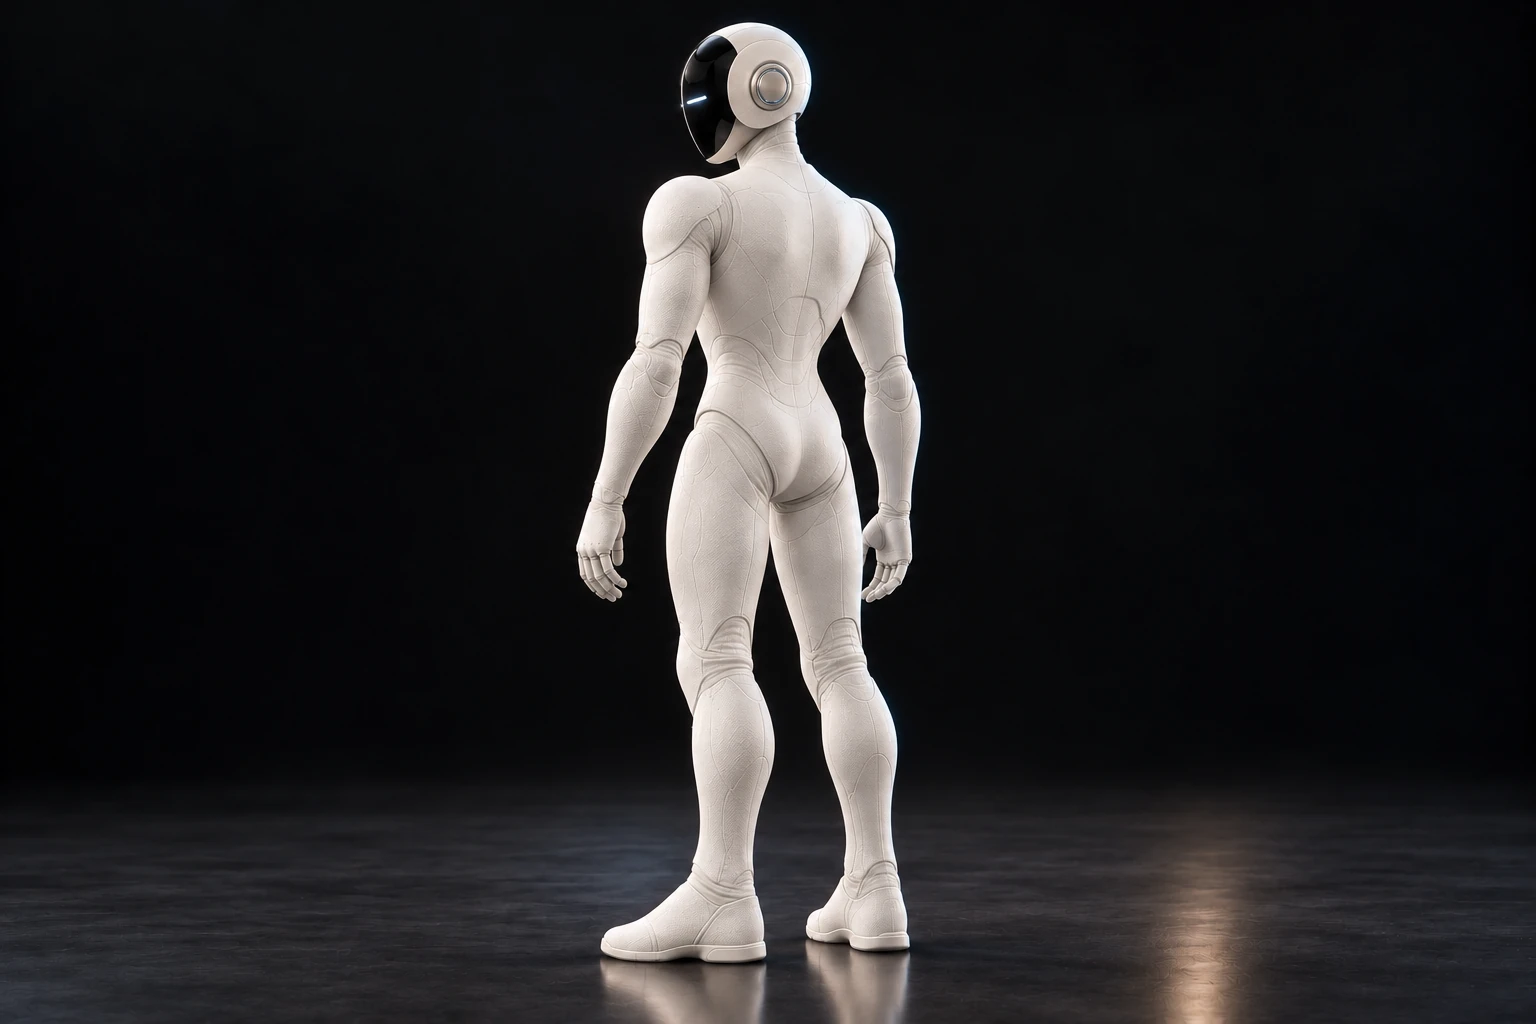
Pearl 和 Graphite 是概念完成偏好。最终生产的颜色和材料可能会发生变化。
生成的设计渲染。最终的硬件、材料和尺寸尚未公布。
野心是具有物理形式的智能。基金会是一个知道其权力终结的系统。
长期模型研究计划。在模型发布之前进行独立于提供商的开发、审查数据和评估。
研究计划用于审查拟议行动及其证据的专门模型方向。它不能推翻确定性拒绝。
模型开发计划独立的动作控制系统。权限准确,一操作审批,调度检查,证据持久。
本地软件原型第一个本地软件原型在综合 CRM 中执行有限的操作。它包括确定性政策检查、精确审查、撤销拨款以及不确定结果的协调。它是一个软件测试环境,而不是部署的机器人或一般人工智能安全的证明。
Max的计算平台、运动性能和硬件基准尚未公布。
人工智能应该扩展人类的能力。
人类应该保持控制。
Marred AI 正在构建针对错位人工智能的人工智能防御系统。 Max 是我们将这一使命实体化的愿景:一个围绕人、责任和人类权威而设计的人形机器人。
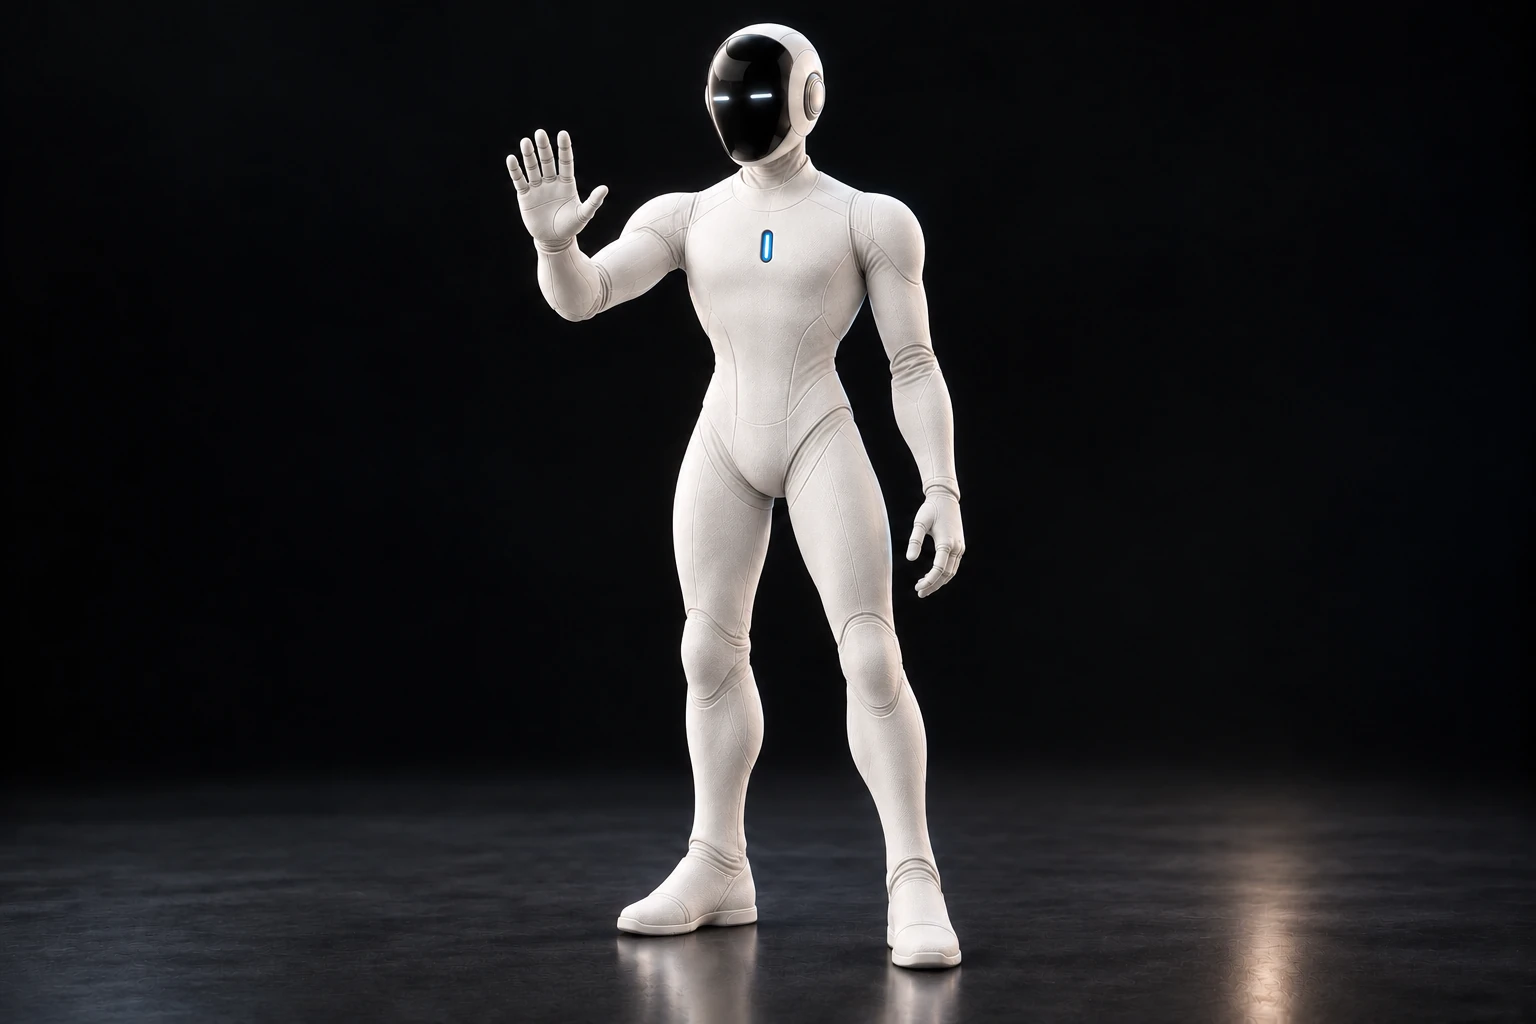
平静的存在,围绕着人们。熟悉的比例。明显是Max。
Max 体现了 Marred AI 的使命:保护人类免受错误人工智能的侵害。
我们的愿景是保持人们的权威,包括停止、纠正和替换人工智能系统的能力。
概念设计。这些原则指导发展;它们并不是对经过验证的机器人性能的声明。
有用的运动取决于能量、热管理和安全充电的共同作用。
这些都是Max开发的工程问题。我们将与物理平台一起评估电源系统,而不是在验证硬件之前承诺运行时间。
请求应该成为有限制的行动,而不是无限制的行动许可。
在软件原型中,结构化任务准确定义了参与者可能提出的建议。仅仅提出请求并不能创造权威。
本地控制软件工作流程的图示。 Max的操作软件和消费者界面尚未发布。
拟议的行动已准备好供您审核。
我们的方向是建立一种关系,让人们可以看到提议的内容、了解范围并保留阻止或纠正人工智能系统的能力。
配套应用程序、支持的设备和远程机器人控制功能尚未公布。
Max是一个平台愿景。这些区域描述了我们想要探索的内容,而不是今天可以购买的功能。
探索独立的行动控制和专门审查如何支持负责任的人工智能系统。
研究有用的人类规模任务,并通过硬件测试确定能力限制。
开发使意图易于理解并保持有意义的人类方向的交互。
研究感知、运动、控制和评估作为一个系统的一部分。
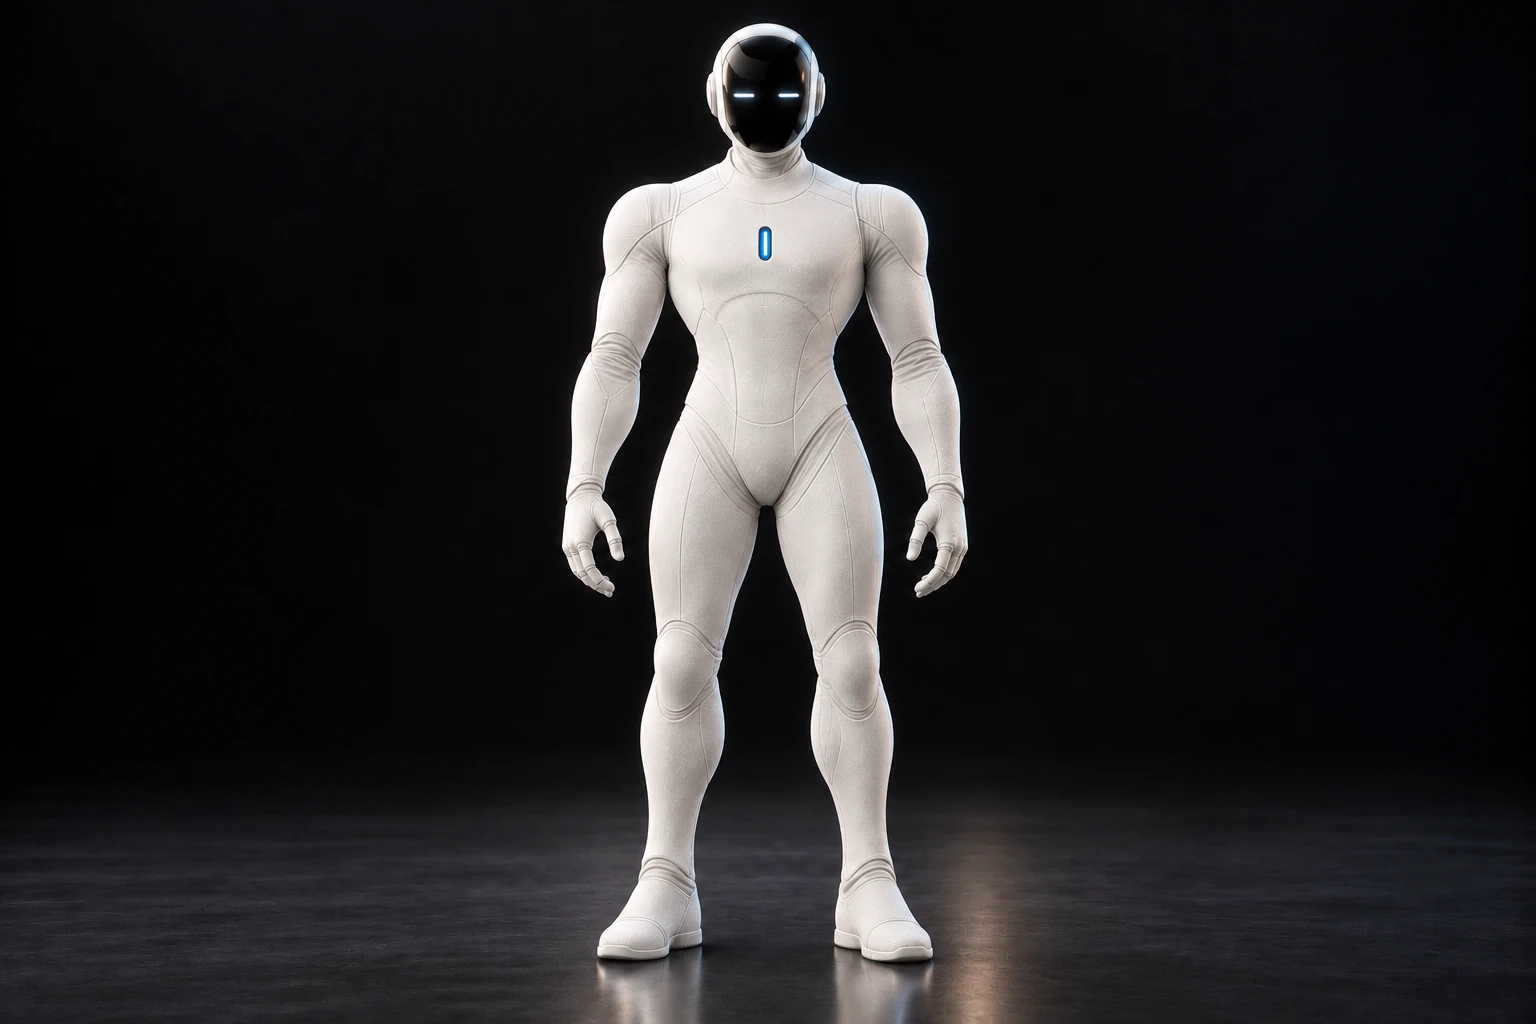
遮阳板和蓝色胸灯赋予Max一种可识别的视觉语言。我们希望未来的交互设计能够清晰地传达意图和状态。最终指示器的含义、显示和控制仍有待定义。
机器人必须理解的不仅仅是命令。它必须了解它所在的空间。
我们的研究方向包括环境意识、不确定性以及无法建立安全行动时的停止决定。
捕获、保留和访问需要明确的设计决策。相机规格、传感器选择和录制行为尚未公布。
传感插图。它没有描述选定的传感器阵列、测量的视野或演示的避障功能。
连接到系统并不意味着继承对它的无限访问。
该软件原型使用注册的连接器操作和有限的有效负载。参与者没有收到连接器凭据。
Max 的无线标准、物理端口、充电连接和支持的配件尚未公布。
我们的软件工作始于一个简单的原则:智能可以提出行动。它不能授予自己许可。
我们正在开发控制措施,根据明确的授权检查拟议的行动,独立于提出提案的人工智能。
提案、批准和观察到的结果应该保持清晰,以便人们可以看到授权的内容和实际发生的情况。
我们的使命包括有效的人类控制:暂停、撤销、纠正和替换人工智能系统的能力。
这些是指导 Marred 控制软件和 Max 开发的工程原理。它们并不是对经过验证的机器人功能或普遍保护的宣称。
我们现在正在构建 Marred AI 的基础。第一个软件原型在合成环境中测试了有限的操作、精确的批准和人工停止控制。
Max 是这一野心的下一个物理表达。渲染图显示了我们的设计方向。硬件和功能仍在开发中。预计交货期为2030–2032;这是一个目标,而不是保证的日期。
探索 Max 概念Max 是我们打算为这项工作提供资助的方式。
探索您的 Max。成为接下来发生的事情的一部分。
Max 正在开发中。预计交货2030–2032。
保护人类的未来还意味着询问我们建造什么、消耗什么以及其生命终结时会发生什么。
材料的选择和采购将随着硬件的开发而进行评估。没有声称回收含量百分比或环境认证。
电力使用、充电和制造的影响需要测量。 Max 尚未发布能源或排放评估。
Max 的设计使用寿命为 15 年,并配有易于更换的设备和组件。我们计划的翻新计划将定期将每台 Max 带回我们的工厂进行维修和更新,从而有助于延长每次服务的使用寿命。服务间隔和计划细节将随着开发的进展而确定。