Core.
Le programme de recherche à long terme sur les modèles. Développement indépendant des fournisseurs, données examinées et évaluations précèdent toute publication de modèle.
Programme de recherche Marred
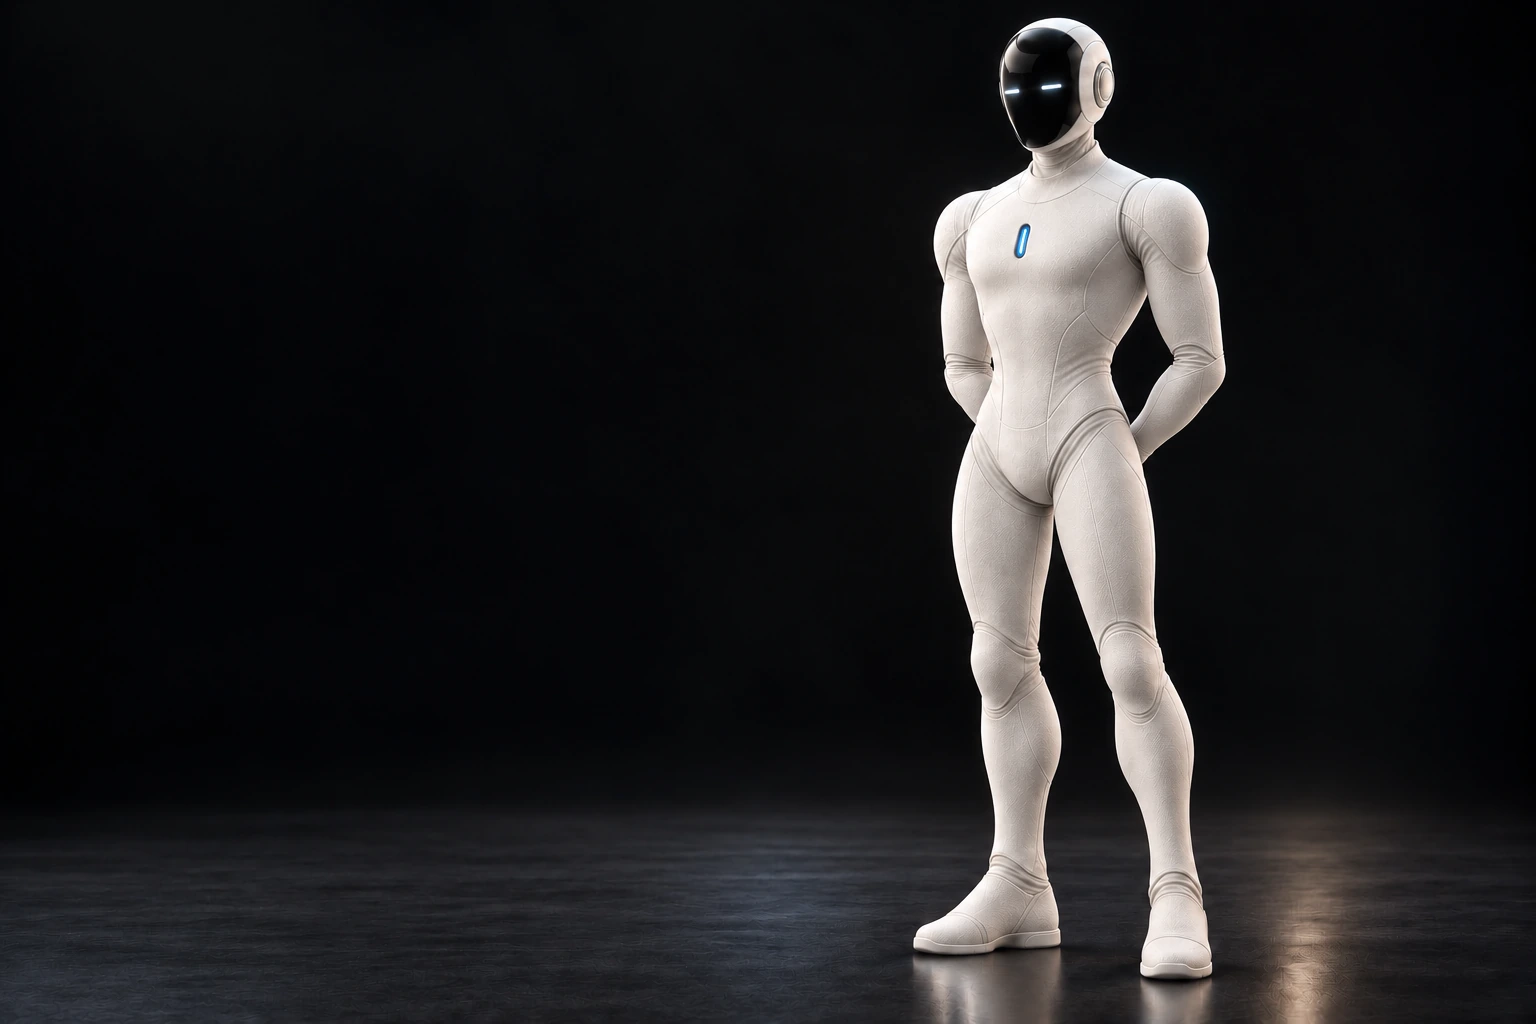
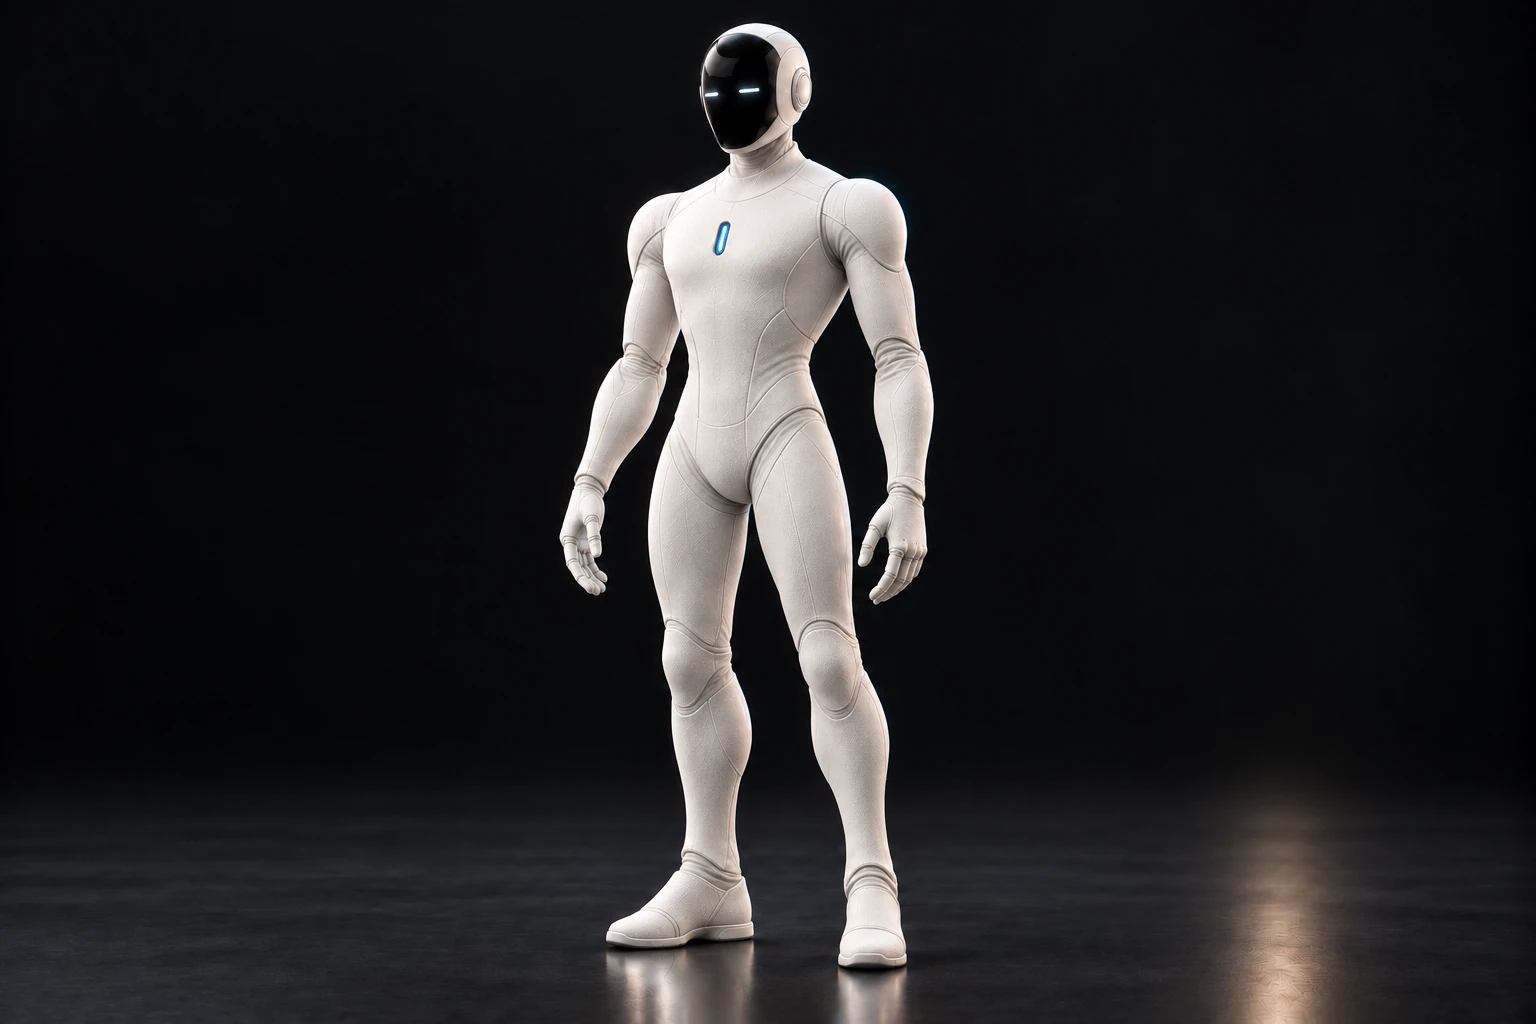
Voici Max. Un compagnon humanoïde.
Conçu pour aider. Et pour veiller sur vous.
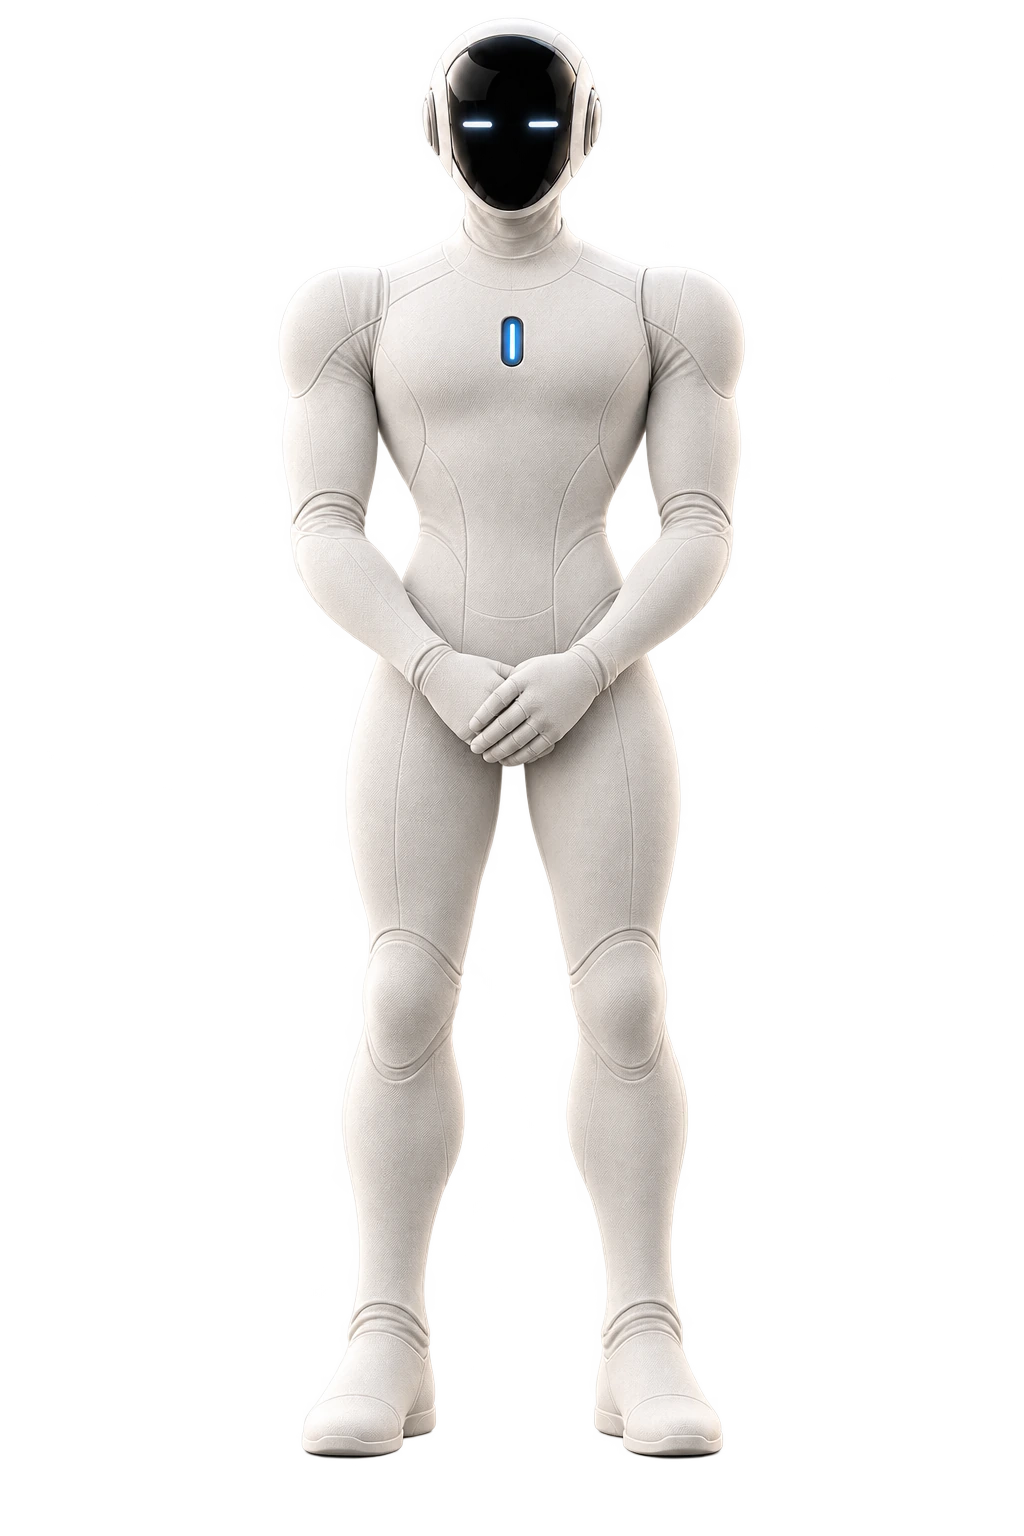
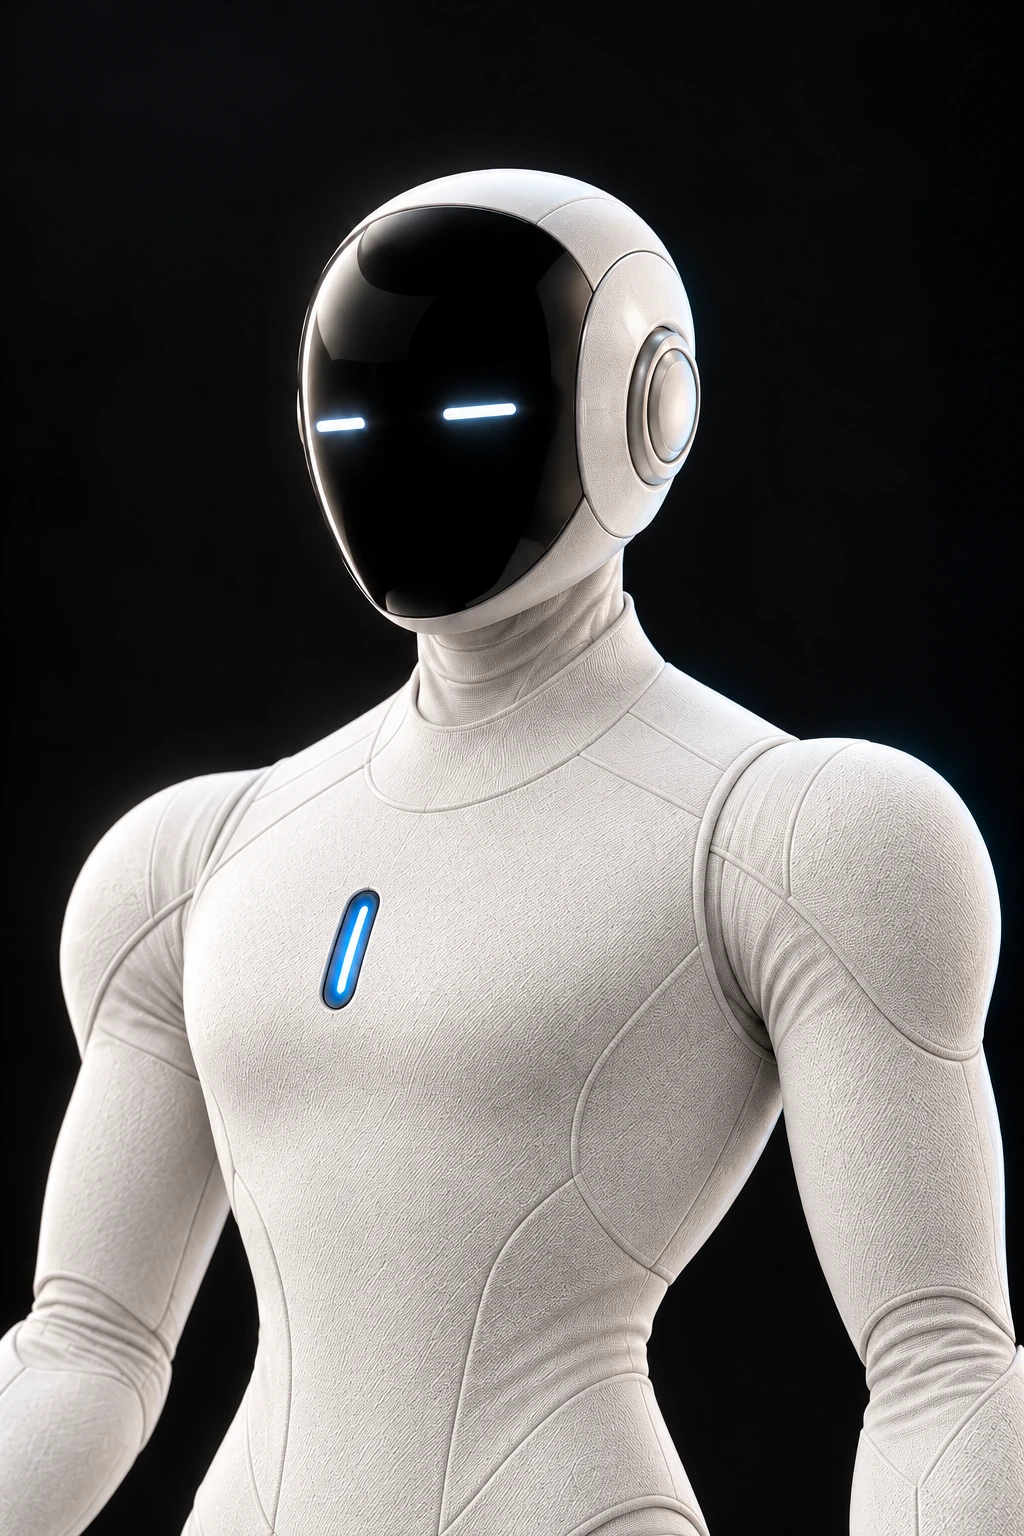
Des proportions humaines. Une visière noire distinctive.
Une présence calme et accessible.
Une surface arrondie et continue avec deux discrètes barres lumineuses. Une identité claire sans imiter un visage humain.
Une forme humanoïde dont les mécanismes internes sont recouverts d’une peau souple. Équipements et composants sont conçus pour être faciles à remplacer. Dimensions, matériaux et caractéristiques mécaniques définitifs restent en développement.
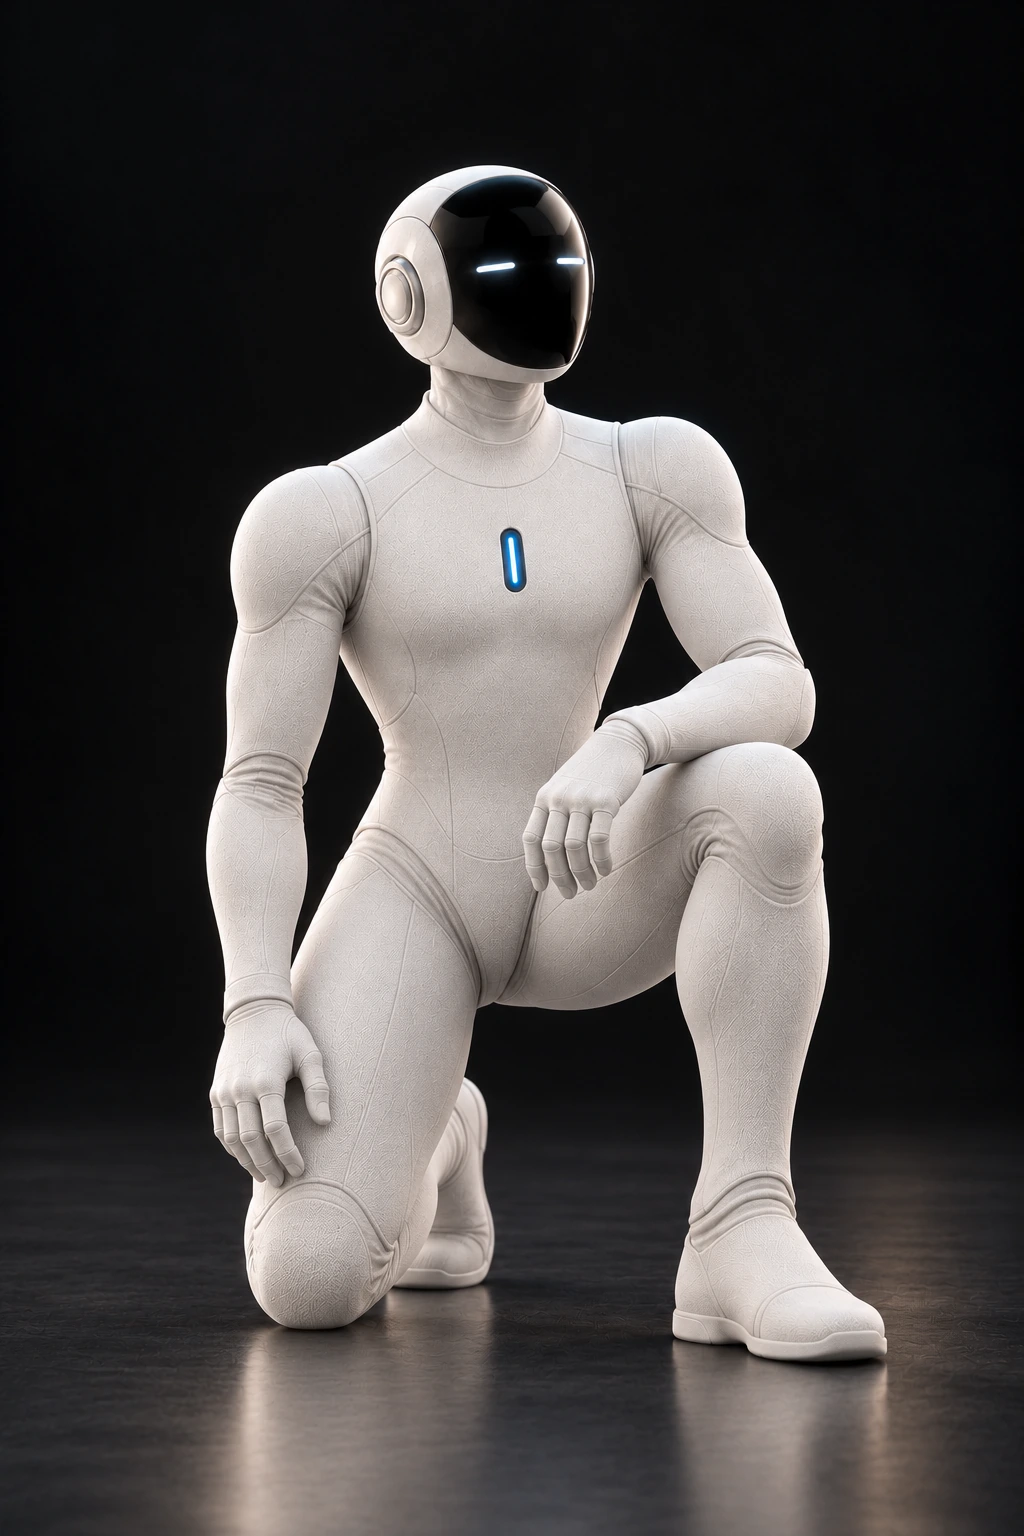
Notre concept explore le geste de la main ouverte et des proportions à l’échelle humaine. Dextérité, charge utile et limites d’interaction ne sont pas encore définies.
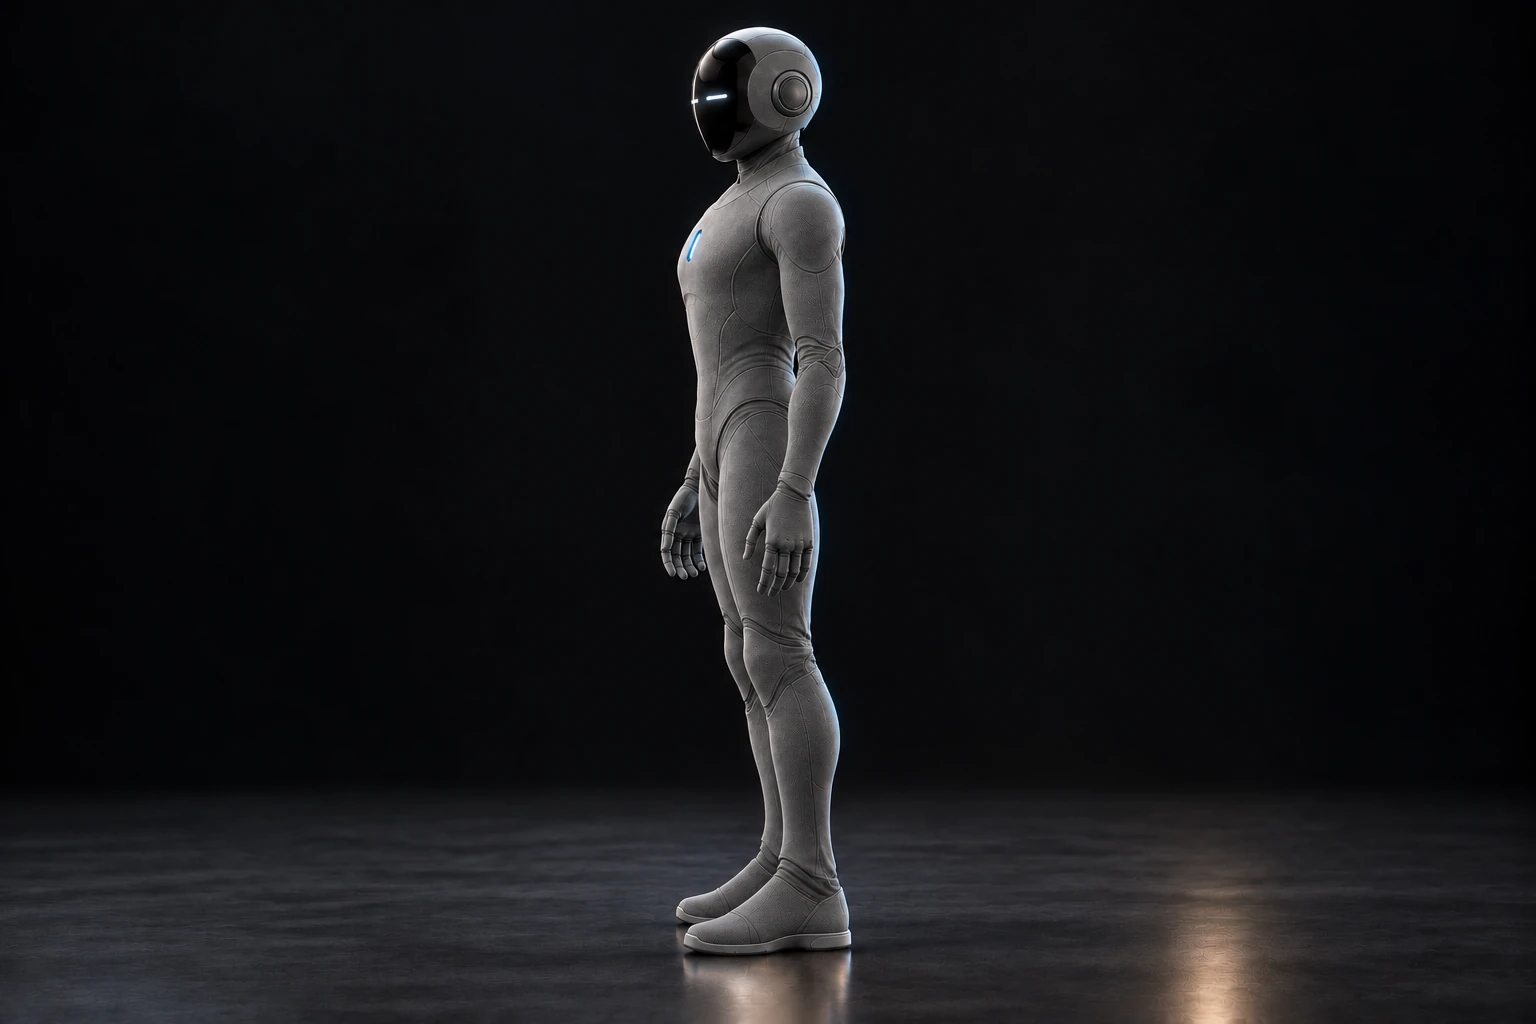
Perle et Graphite sont des préférences de finition conceptuelles. Les couleurs et matériaux de série peuvent changer.
Rendus de design générés. Matériel, matériaux et dimensions définitifs non annoncés.
Notre ambition : une intelligence capable, sous forme physique. Son fondement : un système qui connaît les limites de son autorité.
Le programme de recherche à long terme sur les modèles. Développement indépendant des fournisseurs, données examinées et évaluations précèdent toute publication de modèle.
Programme de rechercheUn modèle spécialisé envisagé pour examiner les actions proposées et leurs preuves. Il ne peut pas annuler un refus déterministe.
Développement du modèle prévuUn système indépendant de contrôle des actions. Autorité exacte, approbations d’une seule opération, contrôles avant exécution et preuves durables.
Prototype logiciel localLe premier prototype logiciel local teste des actions limitées dans un CRM synthétique : contrôles déterministes des règles, examens précis, révocation des autorisations et rapprochement des résultats incertains. C’est un environnement de test logiciel, pas un robot déployé ni une preuve de sûreté générale de l’IA.
La plateforme de calcul, les performances de mouvement et les mesures du matériel de Max n’ont pas été annoncées.
L’IA doit élargir les possibilités de l’humanité.
Et l’humanité doit garder le contrôle.
Marred AI développe un système de défense contre l’IA mal alignée. Max incarne notre vision physique de cette mission : un robot humanoïde conçu autour des personnes, de la responsabilité et de l’autorité humaine.
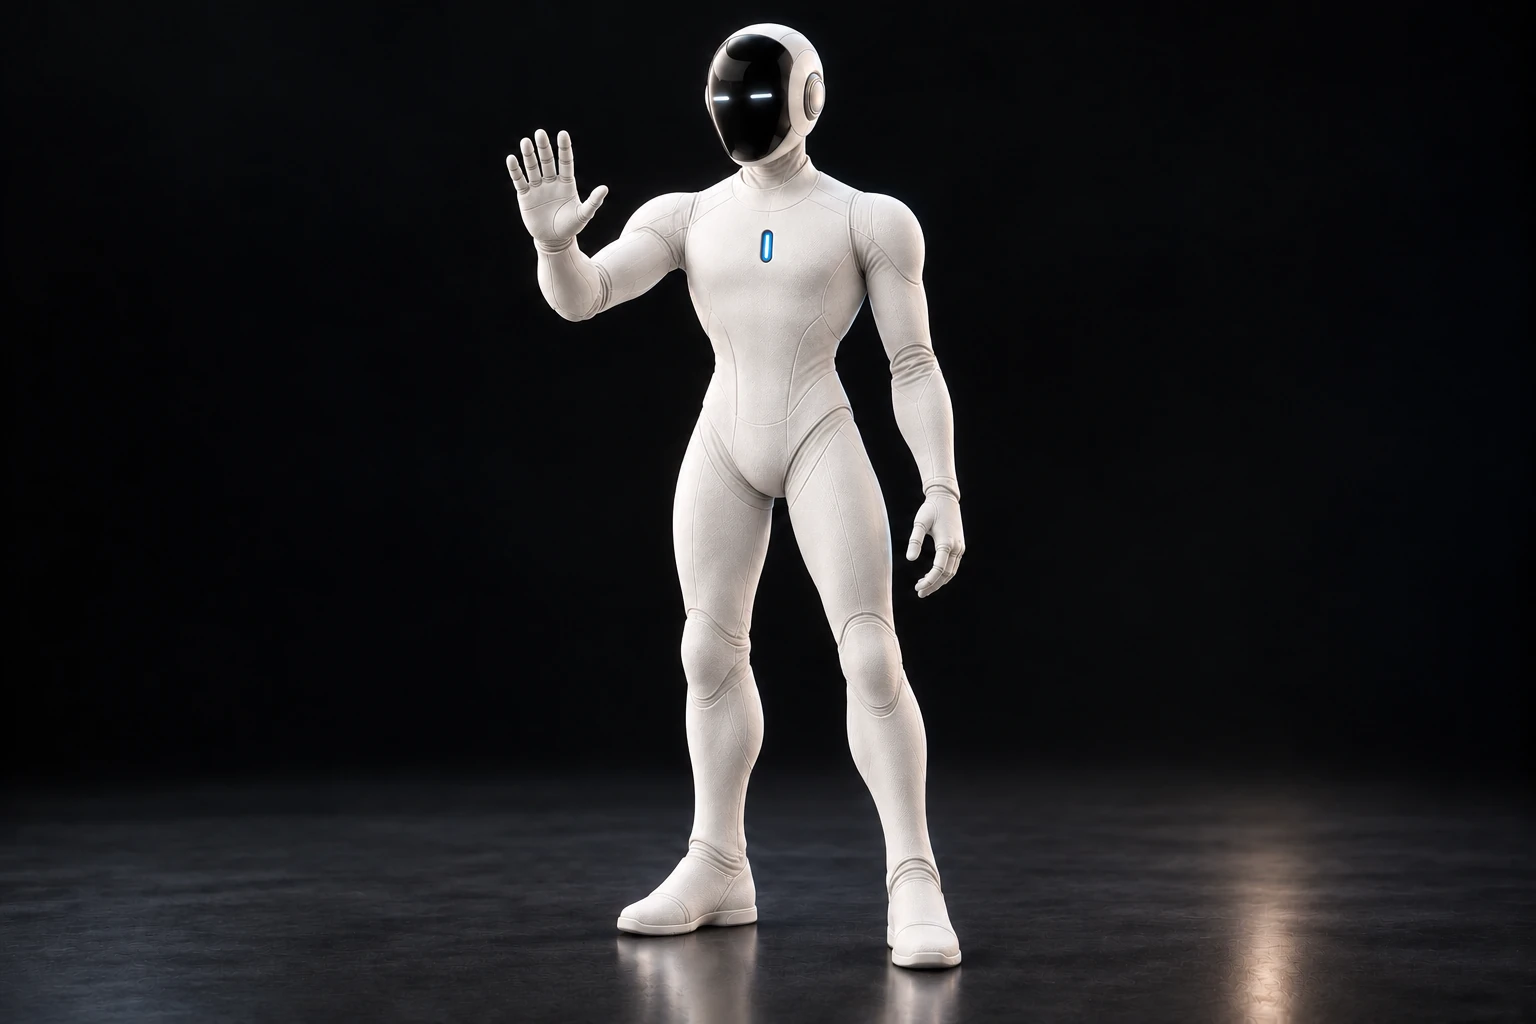
Une présence calme, pensée pour les personnes. Des proportions familières. Résolument Max.
Max incarne la mission de Marred AI : défendre l’humanité contre l’IA mal alignée.
Notre vision maintient l’autorité entre les mains des personnes, y compris la possibilité d’arrêter, de corriger et de remplacer un système d’IA.
Design conceptuel. Ces principes guident le développement ; ils ne constituent pas des performances robotiques vérifiées.
Un mouvement utile repose sur l’énergie, la gestion thermique et une recharge sûre, fonctionnant ensemble.
Ce sont des questions d’ingénierie pour le développement de Max. Nous évaluerons l’alimentation avec la plateforme physique avant de promettre une autonomie sur du matériel non validé.
Une demande doit devenir une action limitée, pas une autorisation sans limites.
Dans le prototype logiciel, une tâche structurée définit exactement ce qu’un acteur peut proposer. Une demande seule ne crée pas d’autorité.
Illustration du fonctionnement du logiciel de contrôle local. Le logiciel d’exploitation et l’interface grand public de Max n’ont pas été publiés.
Une action proposée est prête à être examinée.
Nous voulons une relation où chacun voit les propositions, en comprend la portée et peut arrêter ou corriger un système d’IA.
Aucune application compagnon, aucun appareil compatible ni aucune commande de robot à distance n’ont été annoncés.
Max est une vision de plateforme. Ces domaines décrivent nos pistes de recherche, pas des fonctions disponibles à l’achat aujourd’hui.
Explorer comment des contrôles d’action indépendants et un examen spécialisé peuvent soutenir des systèmes d’IA responsables.
Étudier des tâches utiles à l’échelle humaine, avec des limites établies par des essais matériels.
Développer des interactions qui rendent l’intention compréhensible et préservent une direction humaine réelle.
Étudier perception, mouvement, contrôle et évaluation comme les éléments d’un même système.
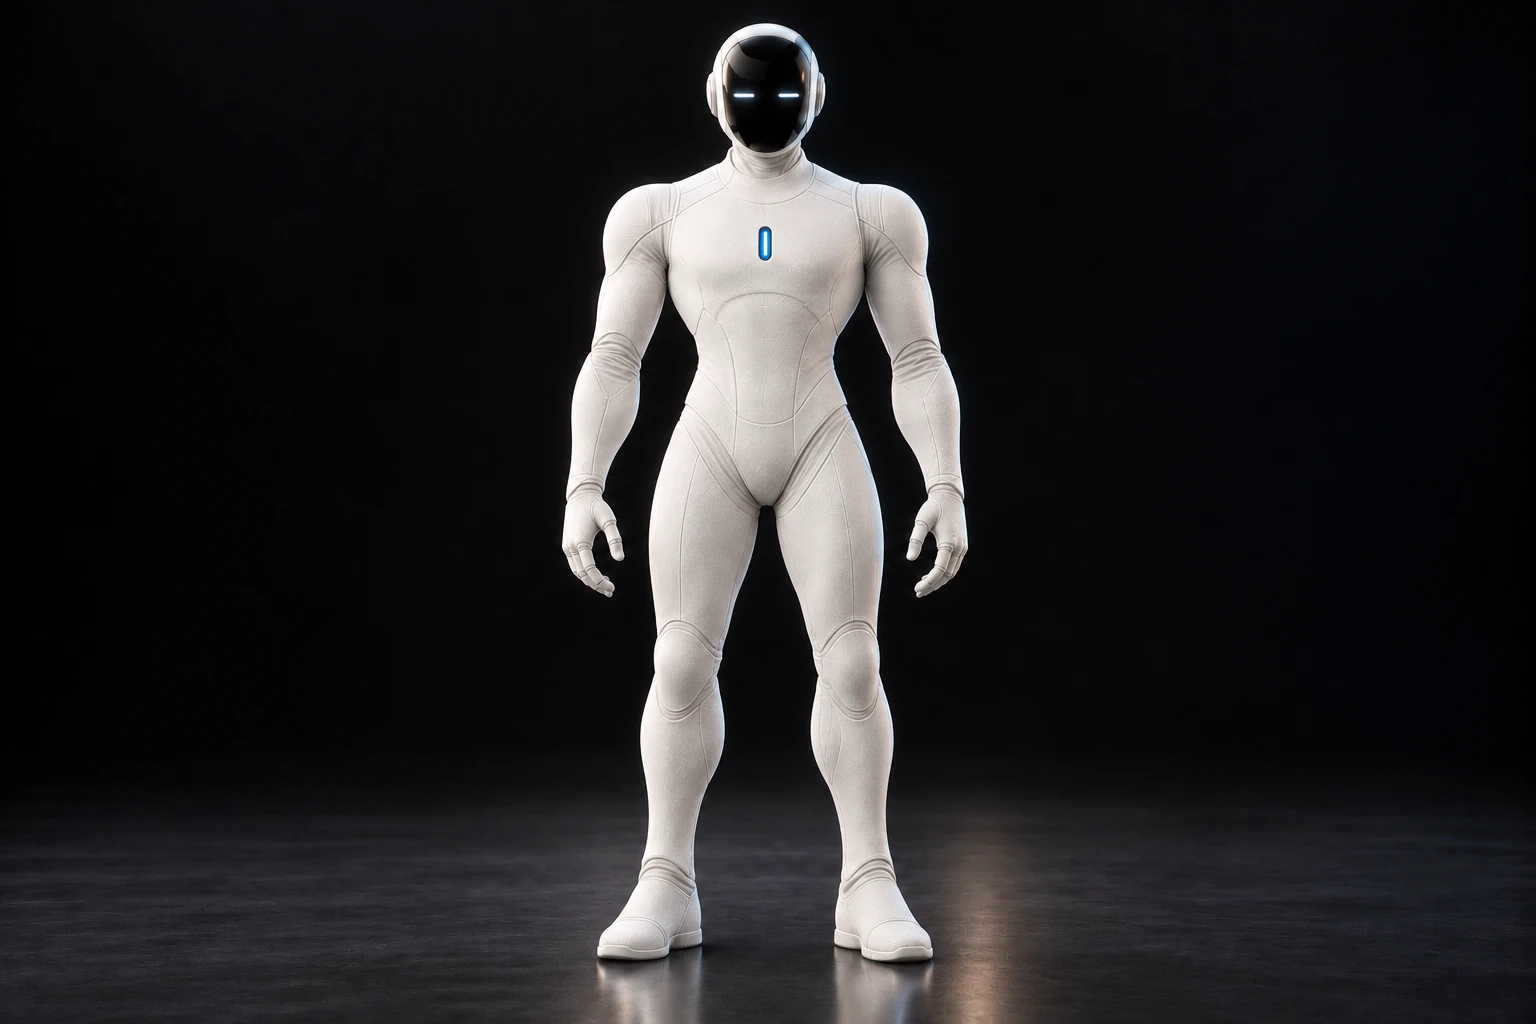
La visière et la lumière bleue sur le torse donnent à Max un langage visuel reconnaissable. Nous souhaitons que ses interactions futures communiquent clairement intention et état. La signification des indicateurs, les affichages et les commandes restent à définir.
Un robot doit comprendre plus qu’une commande : l’espace dans lequel il agit.
Notre recherche inclut la conscience de l’environnement, l’incertitude et la décision d’arrêter lorsqu’aucune action sûre ne peut être établie.
Capture, conservation et accès nécessitent des choix explicites. Caractéristiques des caméras, choix des capteurs et modalités d’enregistrement non annoncés.
Illustration de détection. Elle ne représente ni un ensemble de capteurs retenu, ni un champ de vision mesuré, ni un évitement d’obstacles démontré.
Se connecter à un système ne doit pas donner un accès illimité à celui-ci.
Le prototype logiciel utilise des opérations de connecteur enregistrées et des données limitées. L’acteur ne reçoit pas les identifiants du connecteur.
Les normes sans fil, ports physiques, connexions de recharge et accessoires compatibles de Max n’ont pas été annoncés.
Notre logiciel part d’un principe simple : l’intelligence peut proposer une action. Elle ne peut pas s’en donner l’autorisation.
Nous développons des contrôles qui confrontent une action proposée à une autorité explicite, indépendamment de l’IA qui la propose.
Propositions, approbations et résultats observés doivent rester distincts pour montrer ce qui a été autorisé et ce qui s’est réellement passé.
Notre mission inclut un contrôle humain effectif : pouvoir suspendre, révoquer, corriger et remplacer un système d’IA.
Ces principes d’ingénierie guident le logiciel de contrôle de Marred et le développement de Max. Ils ne promettent ni capacités robotiques prouvées ni protection universelle.
Nous posons les fondations de Marred AI. Le premier prototype logiciel teste des actions limitées, des approbations exactes et des arrêts humains dans un environnement synthétique.
Max est la prochaine expression physique de cette ambition. Les rendus montrent notre orientation de design. Le matériel et les capacités restent en développement. La livraison est estimée à 2030–2032 : un objectif, pas une date garantie.
Découvrir le concept MaxMax doit nous aider à financer ce travail.
Découvrez votre Max. Participez à la suite.
Max est en développement. Livraison estimée : 2030–2032.
Protéger un avenir humain implique aussi de se demander ce que nous construisons, ce que cela consomme et ce qui se passe en fin de vie.
Le choix et l’approvisionnement des matériaux seront évalués au fil du développement. Aucun taux de matières recyclées ni aucune certification environnementale n’est revendiqué.
Consommation, recharge et fabrication doivent être mesurées. Max n’a pas encore d’évaluation publiée sur l’énergie ou les émissions.
Max est conçu pour viser une durée de service de 15 ans, avec des équipements et composants faciles à remplacer. Notre programme de reconditionnement prévu ramènera périodiquement chaque Max dans nos usines pour réparations et mises à jour, afin de prolonger sa vie à chaque entretien. Les intervalles et modalités seront confirmés au fil du développement.